中国科学院合肥物质科学研究院固体物理研究所主持研制出多种功能的智能保洁水面机器人,以此基础,并联合相关公司,研制出无人控制的智能保洁子母船装置及系统,实现了水面保洁子母船系统的无人化、自动化和智能化,提高了工作效率、减少了人工和成本。
固体所研制的无人控制的智能保洁子母船装置由1艘母船和2艘子船组成,子母船协同作业时可扩展作业面积超过30米。为解决3艘独立的船体自主协同作业(特别是在无人控制模式下)的关键技术问题,研究团队提出针对多目标协同的自适应PID控制方法及几何逼近算法,探究了子船自主控制、子母船协同的规划路线逼近、溜边逼近、自主巡航和障碍规避模式和方法,实现了水面保洁子母船系统的无人化、自动化和智能化。
该子母船在实际作业时,可开启河道逼近、河道中央行驶、河道靠边单侧逼近驶、自主巡航等作业模式,且作业模式可根据场景自由切换。为保障航行安全,无人作业的完整协同决策和控制模型包含传感器信息采集、信息处理、评估碰撞风险、开始避让行动、恢复行使、有效性检测和应急措施等。所有的作业模式均以母船为核心,在遵守一般航行原则和国际海上避碰规则(COLREGS)的前提下,科研团队还开发了基于碰撞风险系数的动态避障决策系统。避障模式下,子母船会根据相遇的情况(即会面、交叉、超车),采取合理的避免碰撞措施如超车、跟随、减速、停泊等,进而确保子母船编队在受到水流、风力和纵向牵引力综合扰动下仍保持编队的整体队形和各自位置。
与传统方法相比,该无人子母船显著提高了作业效率、作业速度和作业安全性,为水面保洁行业的无人化、自动化和智能化升级换代提供技术。相关产品已在深圳、苏州等地投入实际使用。
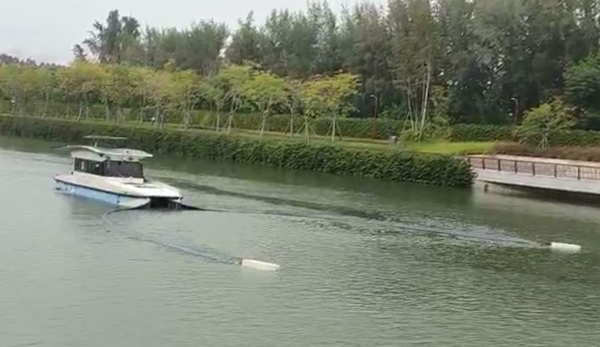
图1.无人控制的智能保洁子母船实际作业
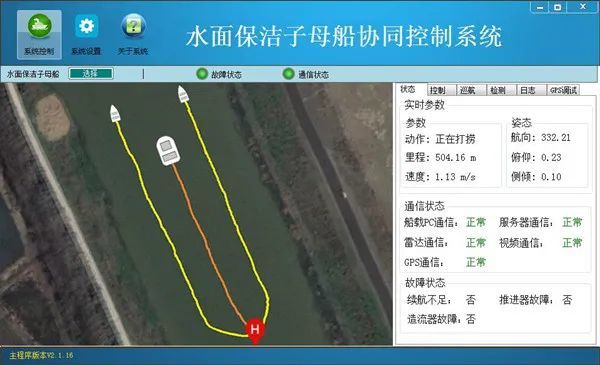
图2.水面保洁子母船协同控制系统
来源:中国科学院合肥物质科学研究院


 清空记录







